



检测信息(部分)
Q1:扫地机器人导航准确性检测主要针对哪些产品?
A1:本检测服务涵盖各类采用激光导航、视觉导航、惯性导航等技术的地面清洁机器人产品,包括家用及商用场景的智能清洁设备。
Q2:检测服务的核心应用场景是什么?
A2:主要用于产品研发阶段性能验证、出厂质量把控、竞品对比分析及行业标准符合性认证,适用于制造商、质检机构和电商平台。
Q3:检测概要包含哪些核心环节?
A3:通过模拟家居环境下的路径规划测试、障碍物规避验证、地图构建精度测量三大模块,定量评估导航系统的定位精度和决策可靠性。
检测项目(部分)
- 定位精度误差:机器人实际位置与系统记录位置的偏差值
- 地图构建完整性:重建环境轮廓与实际空间的吻合度
- 重复定位一致性:同一起点多次运行的轨迹重合度
- 复杂地形通过率:门槛/地毯等特殊地形的成功穿越概率
- 动态避障响应时延:探测到移动障碍物到执行转向的时间
- 边缘跌落识别距离:距悬崖边缘的有效制动识别距离
- 充电桩返航成功率:低电量状态下自主寻桩的成功次数
- 跨区域过渡能力:房间门槛/斜坡的空间切换流畅性
- 路径覆盖率:单次清洁任务中有效清洁面积占比
- 重定位精度:人为位移后重新定位的准确度
- 多房间识别准确率:环境分区识别的正确房间数
- 虚报障碍率:对不存在障碍物的错误识别频次
- 低光环境导航稳定性:照度≤50lux时的路径规划能力
- 续航匹配度:电池消耗与清洁面积的线性关系
- 碰撞冲击力峰值:触碰障碍物时的最大机械冲击力
- 信号抗干扰性:WiFi/蓝牙干扰下的指令响应准确性
- 陀螺仪漂移误差:惯性导航系统的角度累计偏差
- 回充路径优化率:返航路线与最优路径的长度比值
- 玻璃识别能力:对透明障碍物的有效探测距离
- 多楼层地图保存数:设备可存储的不同楼层地图数量
检测范围(部分)
- 激光SLAM导航机器人
- 视觉导航扫地机
- 陀螺仪惯性导航机型
- AI双目避障机器人
- 自动集尘基站套装
- 扫拖一体清洁机器人
- 履带式越障机器人
- 商用清洁机器人
- UWB定位机器人
- 声波导航设备
- APP远程控制型
- 自动换水扫拖机
- 地毯识别增压机型
- 宠物毛发专用款
- 超薄机身扫地机
- 自清洁基站款
- 恒湿擦地机器人
- 紫外线杀菌款
- 静音模式扫地机
- 防缠绕滚刷机型
检测仪器(部分)
- 激光跟踪定位系统
- 光学运动捕捉分析仪
- 六自由度机械测试平台
- 高精度计时计数器
- 三维环境模拟测试舱
- 多光谱光照模拟系统
- 动态障碍物发生器
- 地面摩擦系数测试仪
- 电磁兼容测试设备
- 声学噪声分析阵列
QUALIFICATIONS & HONORS
获取检测方案
资质与荣誉
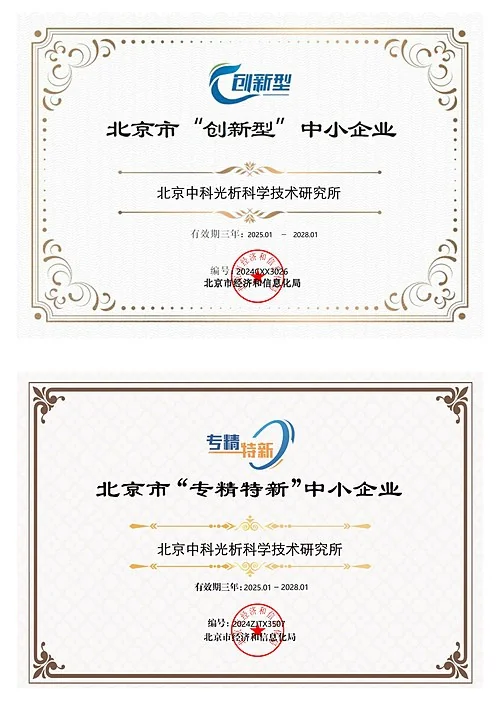
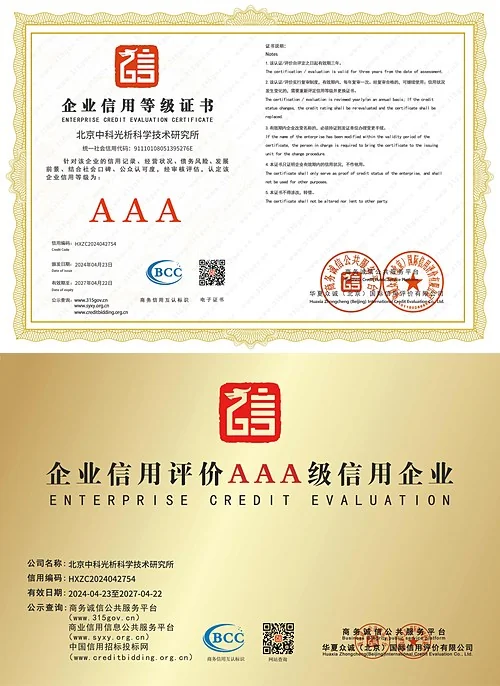
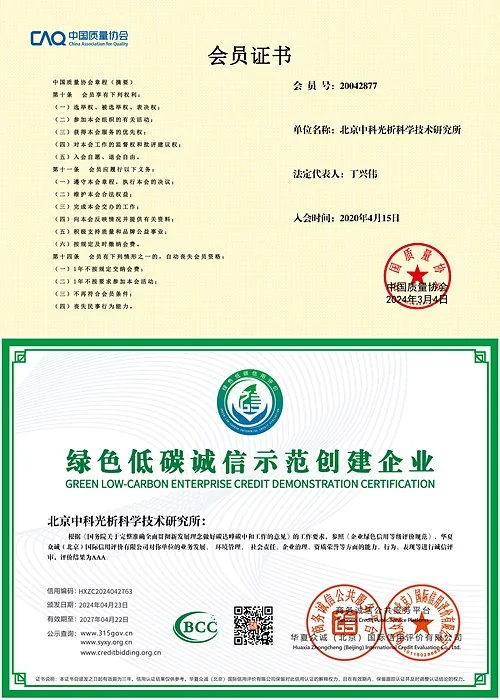
旗下实验室拥有CMA、CNAS、ISO等多项资质认证,荣获国家高新技术企业、北京市专精特新中小企业等荣誉,检测报告具备社会证明作用。
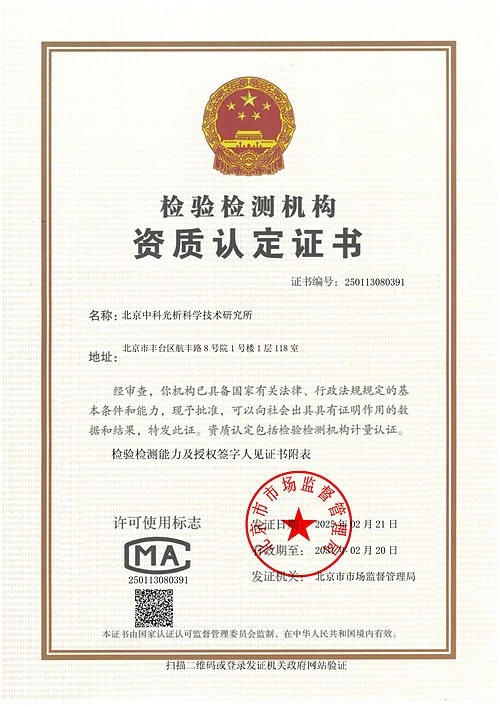
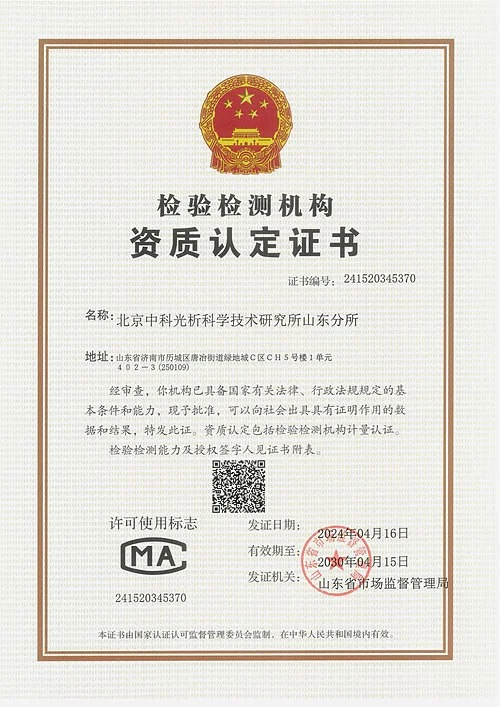
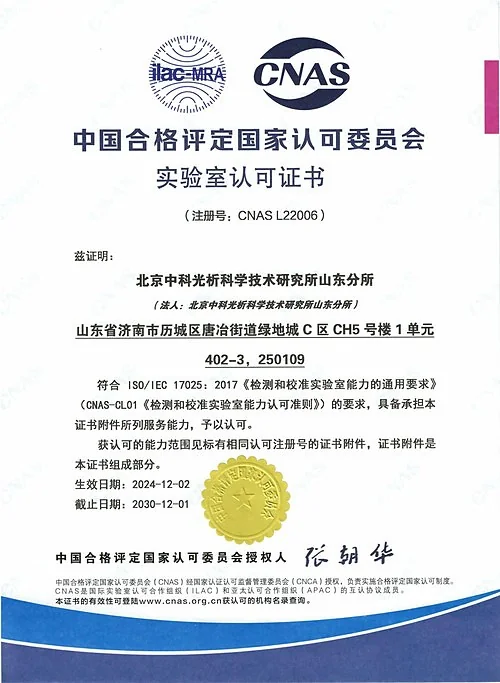
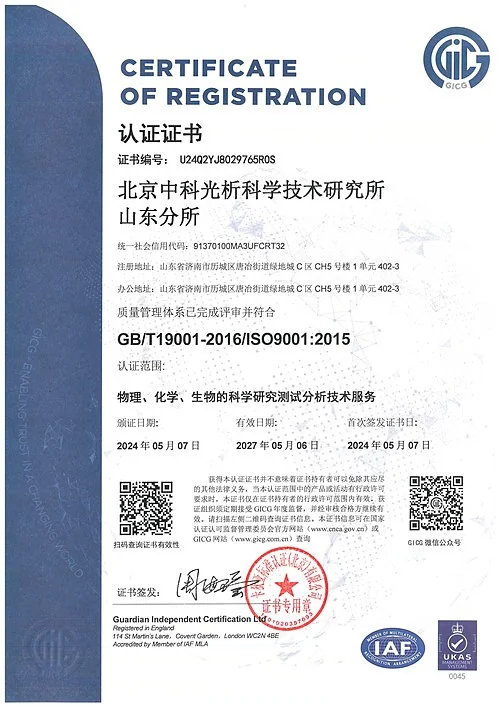
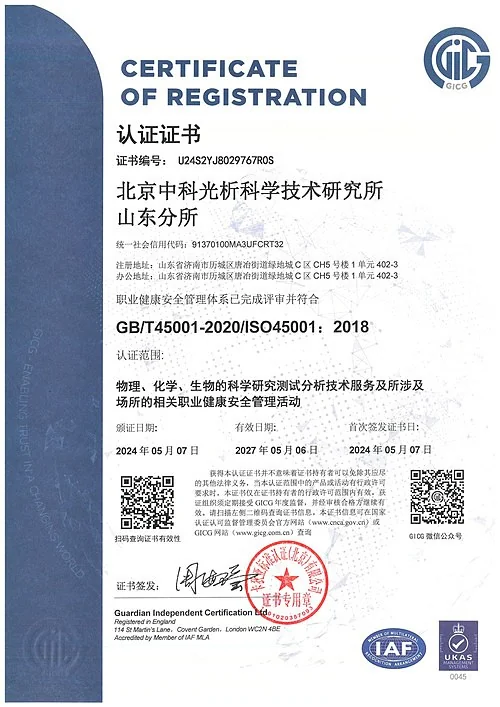
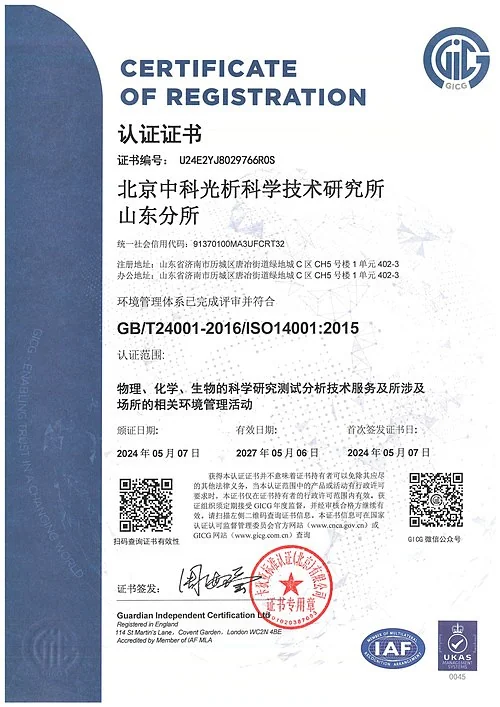
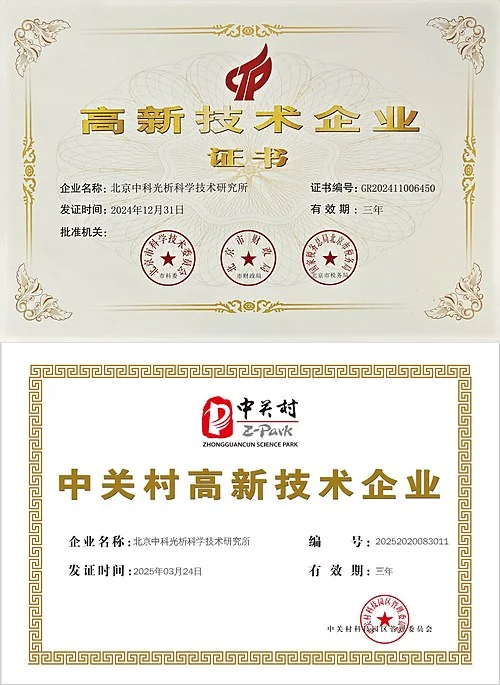
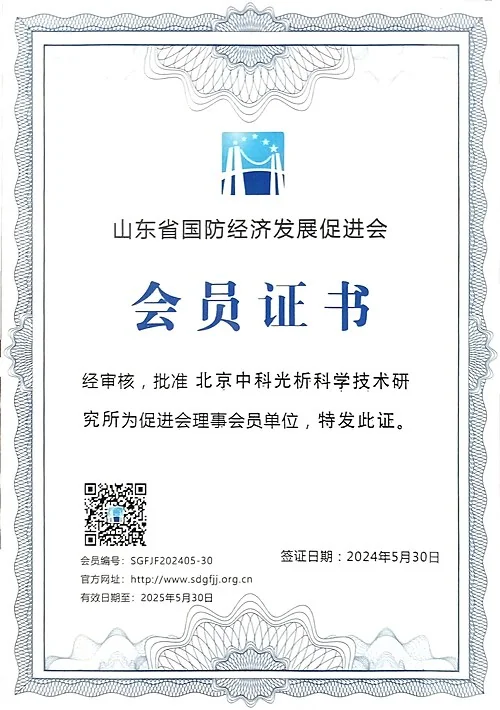
点击证书图片可放大查看